‘웬즈데이’ 속 손가락 로봇 현실로…자갈밭 걷고 키보드도 척척
광고
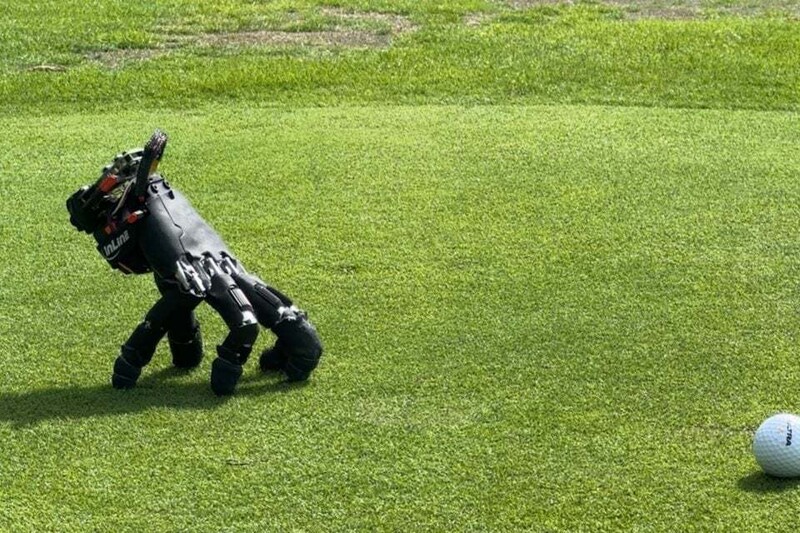
영화 ‘아담스 패밀리’, 넷플릭스 시리즈 ‘웬즈데이’에서 손가락만으로 기어 다니는 ‘싱’(Thing)에서 영감을 받은 로봇손이 현실이 됐다.
스위스 취리히연방공대(ETH 취리히) 연구진은 다섯 손가락을 다리처럼 활용해 이동할 수 있는 로봇손을 개발해 사전출판 논문 공유집 아카이브에 공개했다.
연구진이 공개한 영상에서 로봇손은 잔디, 콘크리트, 자갈밭 등 다양한 재질의 표면을 이동하는가 하면 물체를 밀고, 키보드를 누르며 넘어져도 다시 일어서는 능력을 선보였다.
광고
이 로봇은 5개의 손가락으로 이뤄진 오른손 모양을 하고 있다. 각 손가락에는 4개씩 총 20개의 구동 관절(액추에이터)이 있다. 무게는 800g 남짓에 불과하다. 기존 로봇손이 로봇팔 끝에 매달려 제한적인 작업만 수행했던 것과 달리, 이번에 개발된 로봇손은 배터리, 센서, 컴퓨팅 하드웨어를 자체 내장해 팔 없이도 작동한다.
연구진은 논문에서 “로봇 본체 좁은 공간 근처에서 이 손을 내려놓으면, 로봇손이 스스로 목적지까지 이동해 작업을 하고 돌아올 수 있다”며 좁은 공간에서의 활용도를 강조했다.
광고
광고

자갈밭부터 아스팔트까지 저벅저벅
걷는 법을 포함해 손가락으로 다양한 동작을 하는 방법을 가르치는 건 어려운 과제였다. 예컨대 한 손가락이 발을 딛거나 키를 누르기 위해 올라갈 때, 나머지 손가락들은 손 전체를 지탱해야 한다. 하지만 손가락은 일반적인 로봇 다리처럼 모양과 길이가 똑같지 않고, 손바닥도 기울어진 상태이기 때문에 균형을 잡는 것이 쉽지 않다. 앞서 스위스 로잔연방공대(EPFL) 연구진은 길이가 똑같은 손가락을 쓰는 방식으로 이 문제를 피했다. 그러나 취리히연방공대 연구진은 사람이 실제로 사용하는 물건을 다뤄야 하는 만큼 사람과 닮은 손을 그대로 쓰기로 했다.
연구진은 강화학습을 활용해 이 비대칭성 문제를 해결했다. 강화학습은 컴퓨터가 시행착오를 통해 정답을 찾아내는 방식을 말한다. 강아지 훈련을 할 때 올바른 행동을 하면 간식(보상)을 주는 것과 같은 방식이다. 연구진은 이 훈련을 가상 공간에서 진행했다. 시뮬레이터를 통해 로봇손이 각 손가락의 목표 위치를 설정하고, 상황에 맞춰 언제 어떤 손가락을 디뎌야 할지 스스로 판단하도록 훈련시켰다.
광고
그 결과 로봇손은 자갈밭, 아스팔트, 금속, 타일 등 14가지 유형의 표면을 이동하고 컴퓨터 자판을 누르거나, 작은 상자를 밀어 목표 지점에 갖다 놓는 등 다양한 작업을 할 수 있게 됐다. 비디오 게임의 방향키를 눌러 퍼즐을 풀거나, 넘어진 뒤 다시 일어나는 오뚜기 능력도 습득했다. 오뚜기 시험은 25차례 중 21차례, 방향키 누르기는 32차례 중 29차례 성공했다.
이런 유형의 로봇손은 어디에 쓸모가 있을까? 연구진은 인간을 위해 설계된 공간이나 환경에서 평소엔 로봇 본체와 결합돼 있다가, 필요할 경우 분리돼 나와 좁은 공간에서 임무를 수행하고 돌아오는 ‘이동형 조작기’의 가능성을 열어준 것으로 평가했다.
*논문 정보
Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand.
KioskNews shows a cleaned-up reading view extracted from the publisher’s page — the original always lives on their site, not ours.